Micro-LED 디스플레이를 이용한 광통신과 ToF
Micro-LED는 나노초 단위로 켜고 끌 수 있어 화면이 통신과 거리측정을 겸할 수 있다고 여겨집니다. 스트래스클라이드대·에든버러대 연구진이 128×128 디스플레이로 그것을 해 봤습니다. 같은 화소 빛으로 초당 0.68기가비트를 보내며 80센티미터 앞 거리를 4센티미터 오차로 쟀고, 두 기능은 서로를 거의 깎지 않았습니다. 상한을 정한 것은 광학이 아니라 구동칩 배선이었습니다.
DOI 10.1364/oe.606550휴대폰 앞면에는 부품이 셋 들어 있다. 화면이 있고, 얼굴의 굴곡을 재는 거리센서가 있고, 무선으로 데이터를 주고받는 모듈이 있다. 셋은 서로 다른 파장에서 서로 다른 칩으로 따로 돈다. 거리센서는 보통 레이저를 쏘고, 통신은 전파를 쓴다.
Micro-LED가 등장하면서 이 셋을 하나로 합칠 수 있다는 생각이 나왔다. 무기물 질화갈륨(GaN)으로 만든 Micro-LED는 나노초 단위로 켜졌다 꺼질 수 있다. 사람 눈은 그 깜빡임을 전혀 보지 못하지만 검출기는 본다. 그렇다면 화면의 화소 빛 자체가 통신 신호가 되고, 거리를 재는 조명이 될 수 있다.
이번 주 Optics Express에 실린 스트래스클라이드대와 에든버러대 공동 연구는 그것을 한 디스플레이에서 동시에 해 봤다. 128×128 Micro-LED 디스플레이가 초당 0.68기가비트로 데이터를 보내면서, 같은 순간 같은 화소 빛으로 80센티미터 앞 물체까지의 거리를 4센티미터 오차로 쟀다.
그리고 이 기사에서 더 눈여겨볼 것은 그 다음이다. 두 기능이 같은 빛을 나눠 썼는데 서로를 거의 깎지 않았다. 속도를 막은 것은 광학이 아니라 디스플레이 구동칩의 배선이었다.
1. 왜 화면이 센서를 겸하려 하나
지금의 휴대폰에서 얼굴인식은 적외선 레이저와 별도의 광학 부품으로 한다. 레이저 빛을 디지털 마이크로미러 같은 부품으로 모양을 잡아 쏘고, 되돌아오는 빛을 받는다. 무선통신은 그와 전혀 다른 전파 대역에서 돈다.
부품이 따로 있다는 것은 자리를 따로 차지한다는 뜻이다. 화면을 앞면 끝까지 늘리려는 산업이 카메라와 센서를 화면 아래로 밀어 넣으려고 애써 온 이유가 그것이다.
디스플레이가 조명과 송신기를 겸하면 이야기가 달라진다. 논문 서론은 이 방향을 이렇게 요약한다. Micro-LED 디스플레이가 고속으로 동작할 수 있게 되면서 디스플레이 자체가 여러 하위 시스템의 역할을 맡아 별도 부품의 필요를 줄일 가능성이 생겼다는 것이다. 다만 Micro-LED 디스플레이는 이제 상용화 단계에 들어서는 중이고, 통신과 거리측정에 쓰는 것은 아직 연구 주제라고 선을 긋는다.
2. 나노초 화소가 하는 일
화면에 쓰려면 빨라야 한다는 조건은 사실 오래전부터 충족돼 있었다. 사람 눈은 초당 수십 번의 변화만 따라가므로 화면은 그보다 조금만 빠르면 된다. Micro-LED는 그보다 수천 배 빠르다.
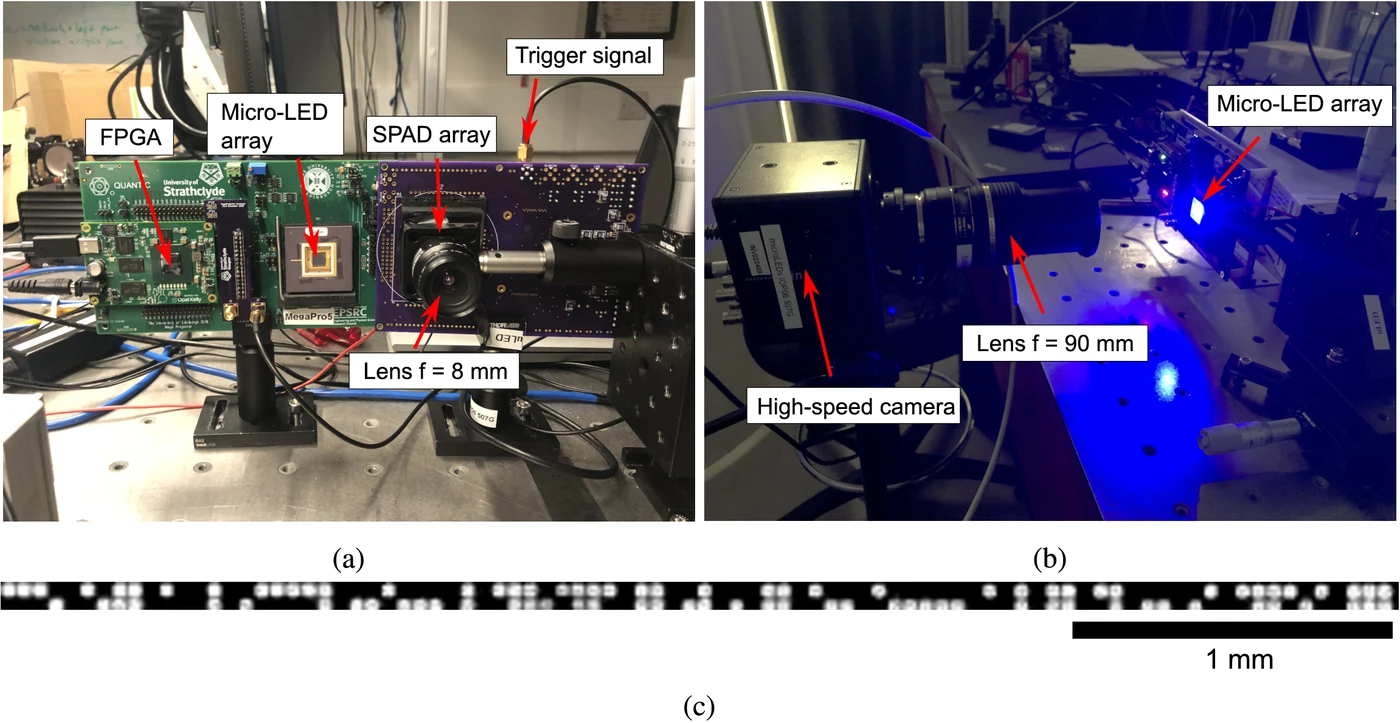
이번 실험에 쓴 디스플레이는 같은 그룹이 앞서 보고한 CMOS 구동 128×128 Micro-LED 배열이다. 초당 최대 50만 프레임으로 패턴을 바꿀 수 있고, 폭 4나노초의 광펄스를 낼 수 있다. 칩은 FPGA로 제어한다.
이 속도가 두 가지 쓸모를 만든다.
- 광무선통신(OWC): 화소를 켜고 끄는 것 자체를 1과 0으로 쓴다. Micro-LED를 쓴 점대점 광통신은 이미 초당 10기가비트 수준까지 보고됐다
- 비행시간(Time-of-Flight, ToF) 거리측정: 짧은 빛 펄스를 쏘고 물체에 맞아 돌아오기까지 걸린 시간을 재면 거리가 나온다. 얼굴인식·라이다·게임기 동작인식이 이 방식이다
둘을 따로 한 연구는 많다. 한 디스플레이에서 동시에 한 것이 이번이 처음이라고 논문은 적는다.
3. 한 프레임 안에 두 신호를 겹친다
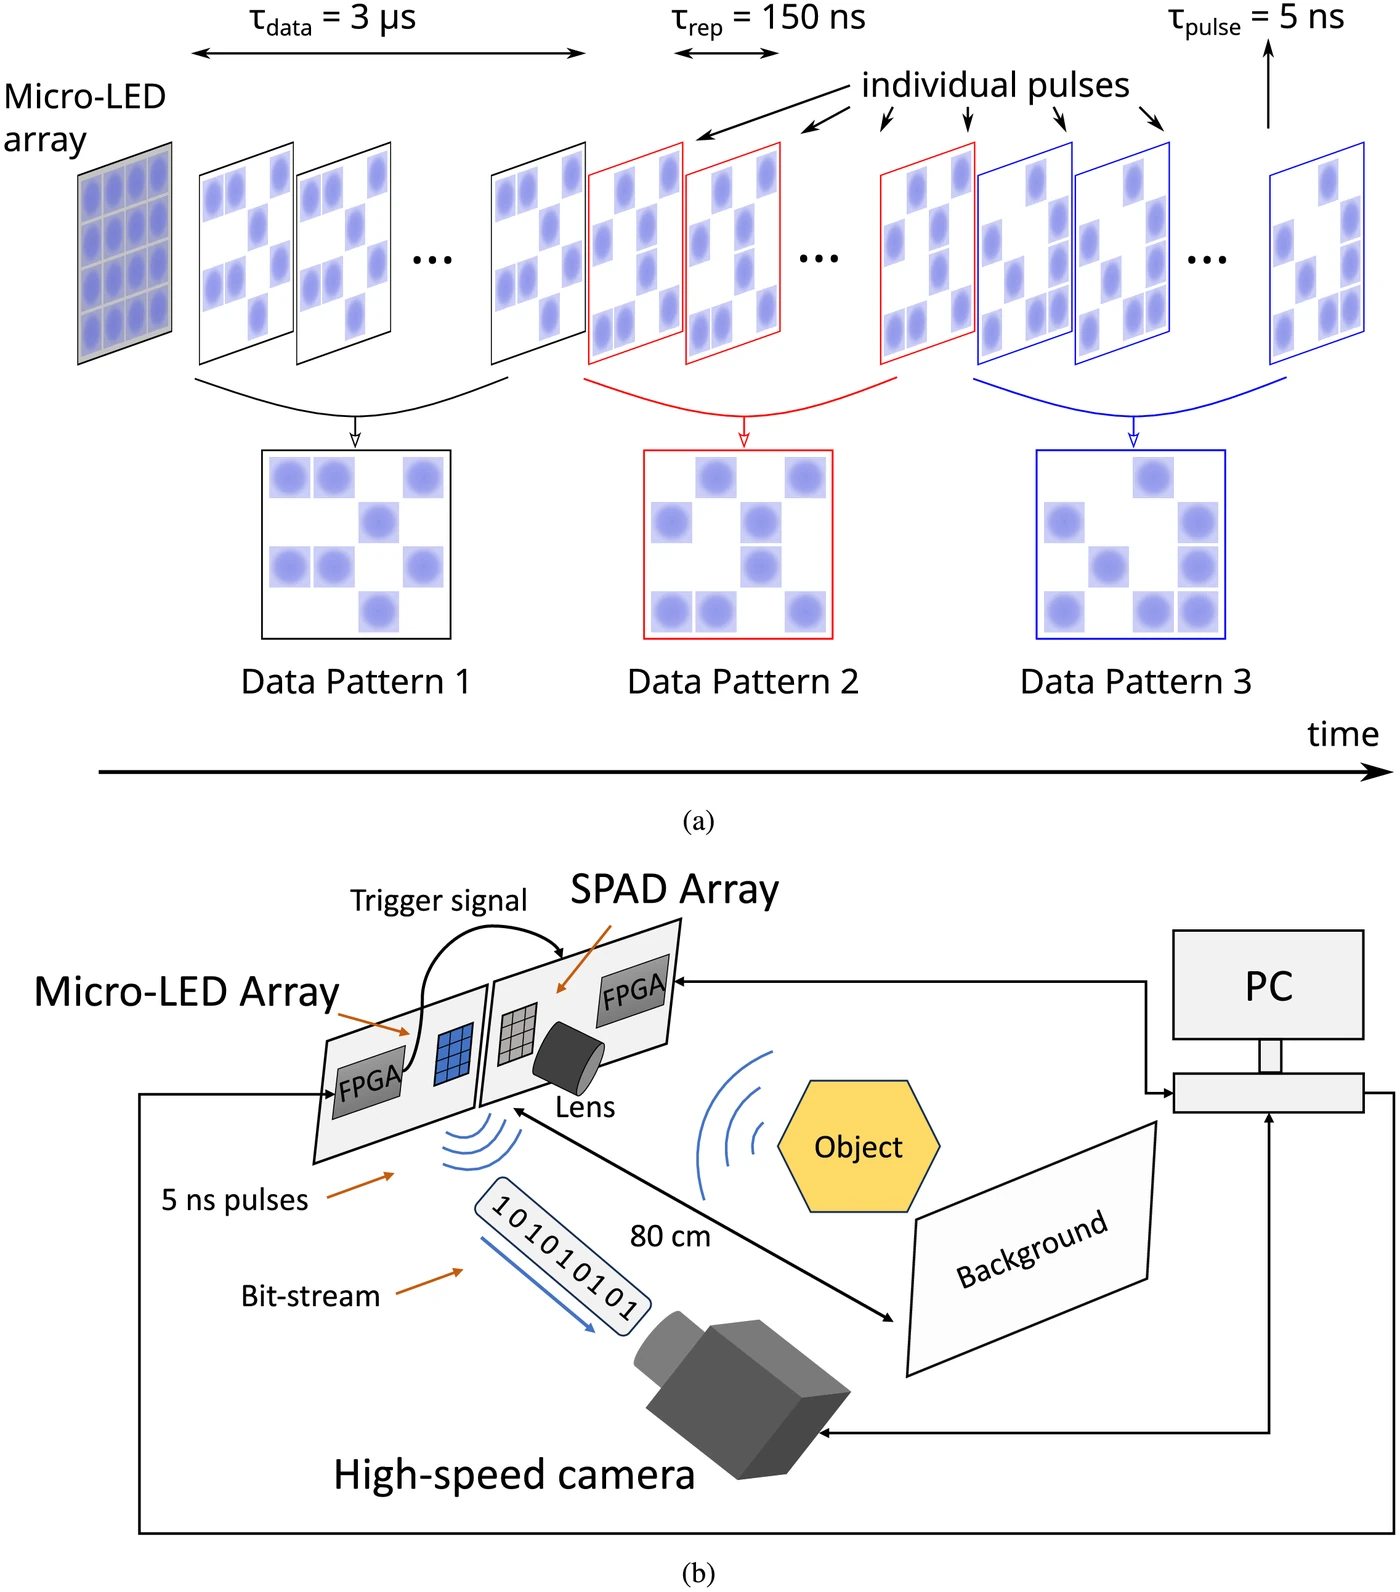
핵심은 펌웨어였다. 연구진은 FPGA 펌웨어를 고쳐 초당 33만 3천 프레임으로 이진 패턴을 표시하면서, 그 위에 전 화소가 같은 순간에 켜지는 짧은 펄스를 겹쳤다.
구조를 풀면 이렇다. 데이터 패턴 하나가 3마이크로초 동안 떠 있다. 그 3마이크로초 안에서 화소들이 150나노초마다 한 번씩 펄스로 깜빡인다. 패턴은 통신에 쓰이고, 펄스는 거리측정에 쓰인다. 켜진 화소는 펄스로 빛나고 꺼진 화소는 꺼져 있으므로, 패턴 정보는 펄스를 타고 그대로 실린다.
펄스 폭은 실험마다 달랐다. 단일 SPAD로 한 예비 실험에서는 5나노초였고, 이 기사가 다루는 SPAD 카메라 실험에서는 40나노초다. 카메라가 동기 펄스를 최소 20나노초 이상 요구했기 때문이다. 그런데도 거리 정확도는 예비 실험과 비슷하게 나왔다고 논문은 적는다.
받는 쪽도 둘이다. 통신 데이터는 초당 80만 프레임짜리 고속카메라가 받고, 거리 정보는 SPAD(단일광자 애벌랜치 다이오드) 카메라가 받는다. SPAD는 광자 하나가 들어와도 반응하는 검출기라, 약하게 되돌아오는 펄스의 도착 시각을 32피코초 분해능으로 잴 수 있다.
4. 통신은 초당 0.68기가비트, 눈이 깨끗이 열렸다
통신 쪽 결과부터 보자.
128×128 배열 가운데 16×128 구역을 썼다. 화소마다 무작위 비트열(PRBS)을 켜고 끄는 방식(OOK)으로 실어 500프레임을 흘렸다. 고속카메라로 1만 프레임을 찍어 화소 하나하나의 밝기 변화를 뽑고 비트로 되돌렸다.
전 활성 화소의 비트 오류율이 표준 순방향 오류정정 임계값 아래였다. 16×128 구역 전체로 합친 데이터율은 초당 0.68기가비트이고, 화면 면적으로 환산하면 1제곱센티미터당 초당 13.3기가비트다. 이 값은 화소 2,048개가 각각 초당 33만 3천 비트를 보내는 것을 합친 것이다.
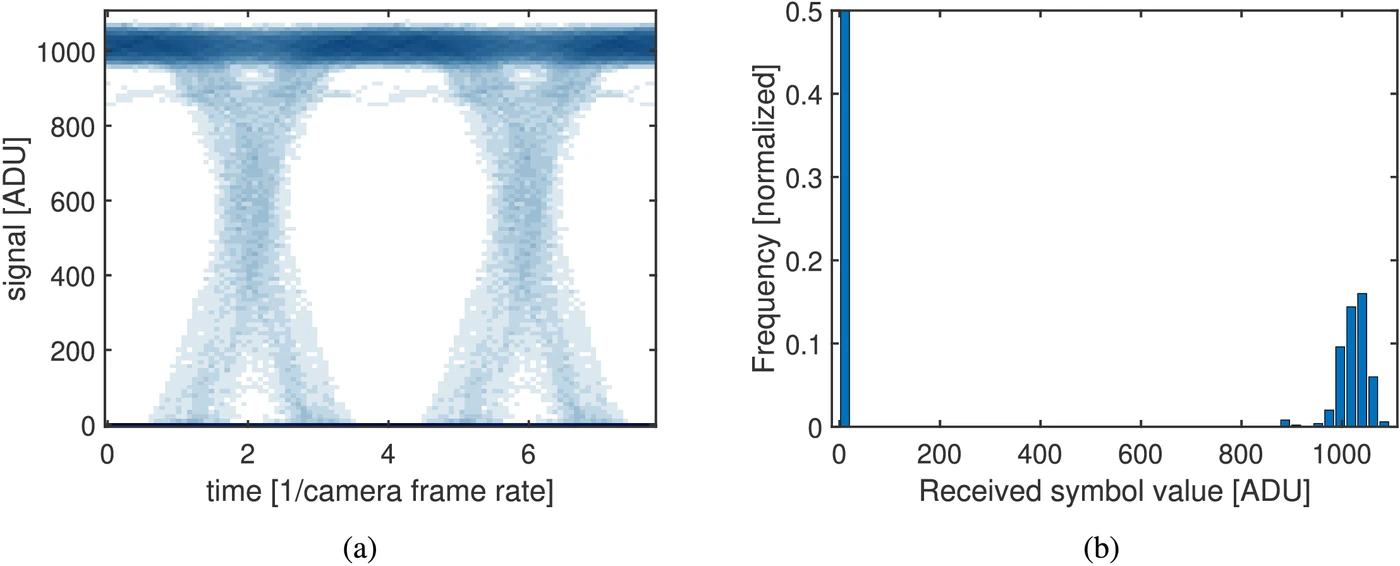
아이 다이어그램이 그 결과를 보여 준다. 통신 신호의 품질을 한 장에 담는 그림으로, 0과 1 사이의 「눈」이 크게 열려 있을수록 둘이 헷갈리지 않는다. 눈이 뚜렷이 열려 있고, 받은 신호 분포도 0 쪽과 1 쪽으로 깨끗이 갈렸다.
5. 거리는 80센티미터에서 4센티미터 오차
거리 쪽은 이렇게 쟀다.
Micro-LED 배열이 전체를 비추는 투광 조명처럼 펄스를 쏜다. 물체에 맞아 돌아온 광자가 SPAD 화소에 들어오면 칩 안의 시간-디지털 변환기가 도착 시각을 기록한다. 이것을 1만 프레임 쌓아 화소마다 광자 도착 시각의 분포를 만든다.
펄스 폭이 40나노초면 빛이 그동안 12미터를 간다. 그런데도 센티미터 단위가 나오는 이유가 있다. 연구진은 30센티미터 거리의 흰 종이를 기준으로 삼아, 기준 분포와 실제 장면 분포를 교차상관해 봉우리가 얼마나 밀렸는지를 쟀다. 봉우리 위치를 가우스 함수로 맞추면 분포 폭보다 훨씬 작은 이동도 잡힌다.
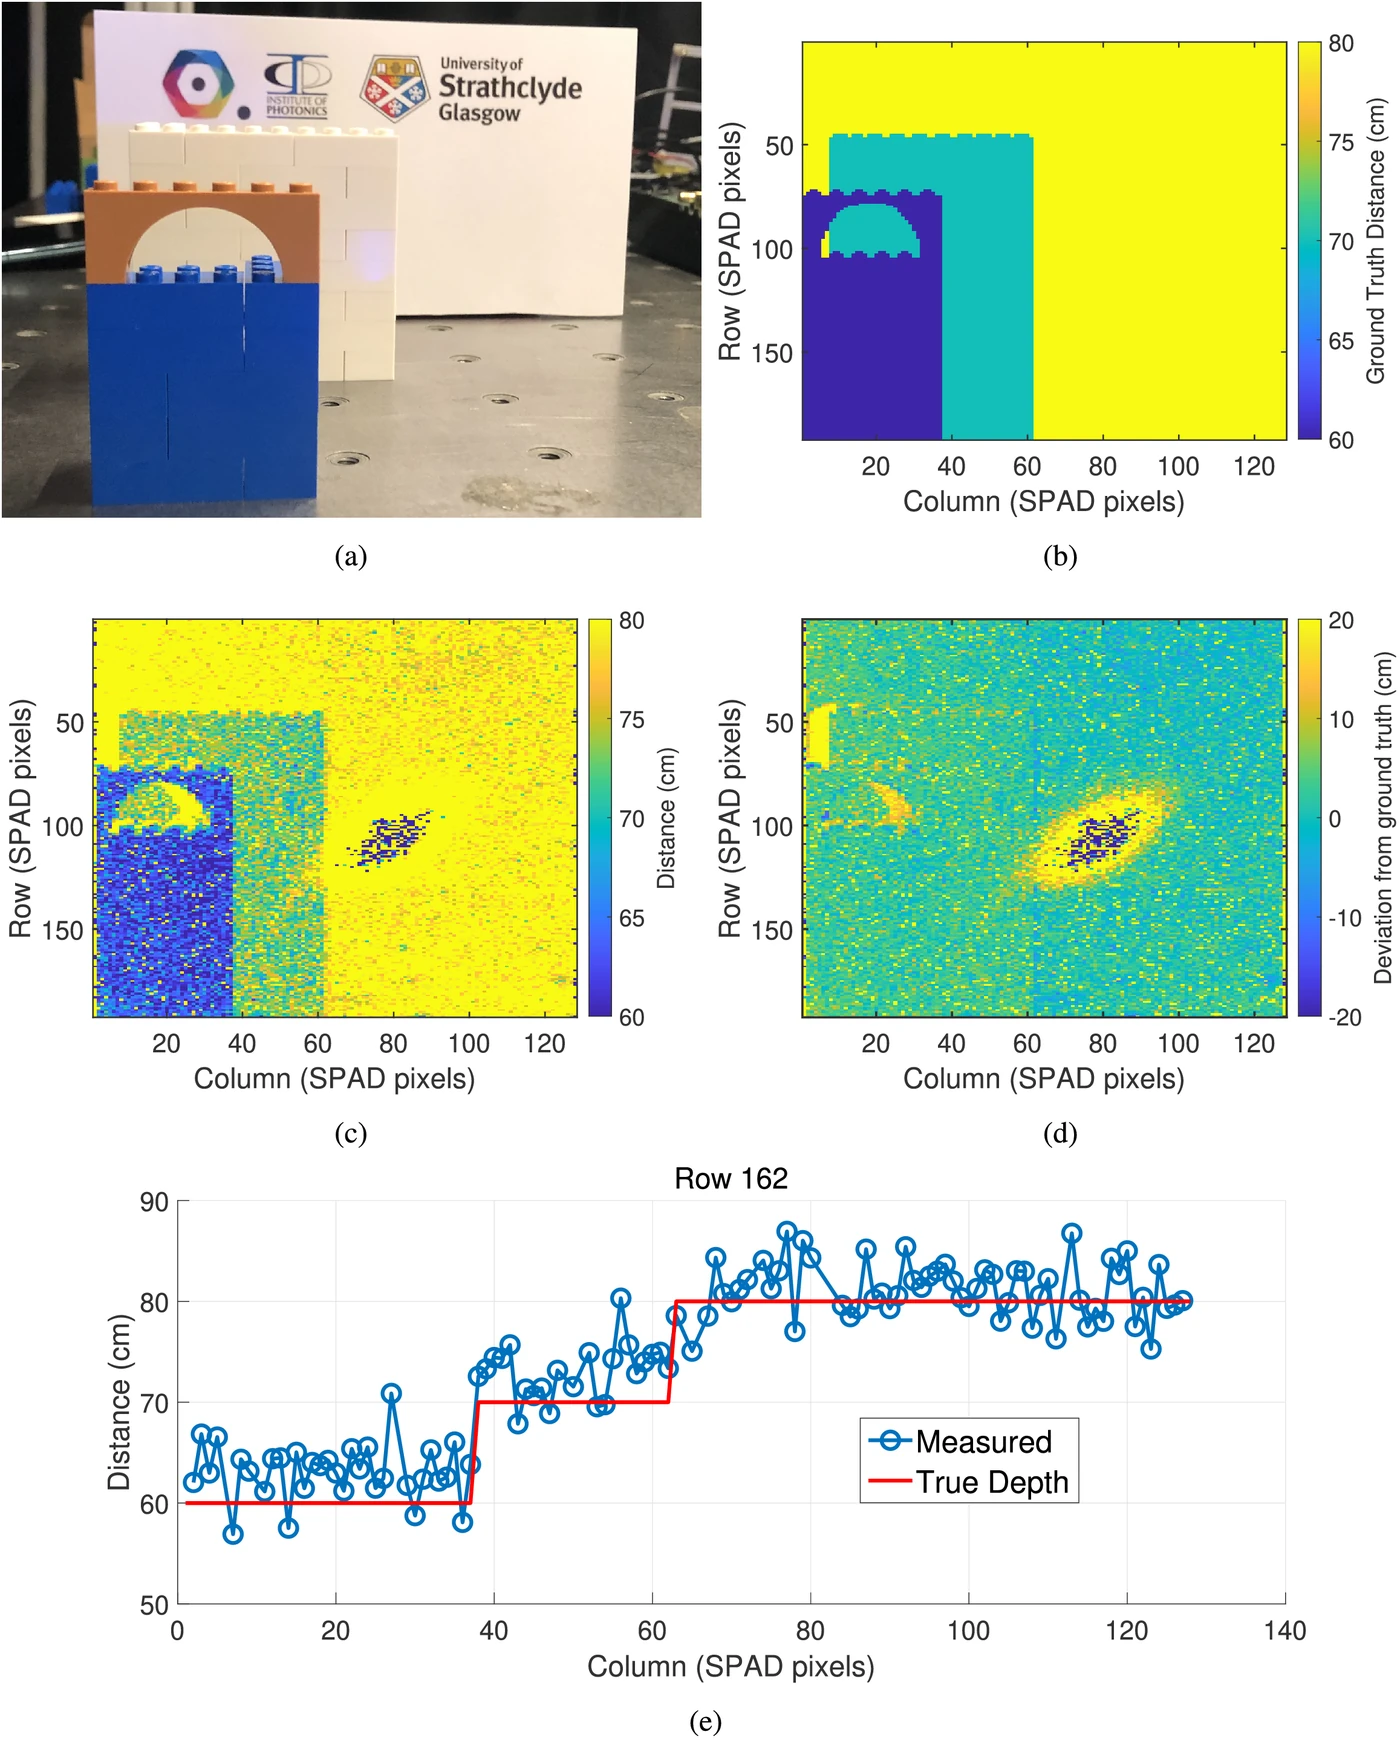
시험 장면은 둘이었다. 벌집 구조물을 60센티미터, 레고 블록으로 쌓은 아치를 60·70센티미터에 두고 뒤에 80센티미터 거리의 흰 배경을 세웠다.
| 장면 | 제외한 화소 | 평균제곱근오차 | 표준편차 |
|---|---|---|---|
| 아치, 단면 한 줄 | 결함 영역 피해서 선택 | 3.6cm | 2.9cm |
| 아치, 전체 | 16.7% | 4.0cm | 3.6cm |
| 벌집, 전체 | 16.1% | 4.4cm | 4.3cm |
6. 둘은 서로를 깎지 않았다
이 연구의 요점이 여기 있다.
통신 신호와 거리측정 펄스는 같은 화소에서 나온 같은 빛이다. 보통이라면 한쪽이 다른 쪽의 잡음이 될 거라고 예상한다. 그런데 결과는 그렇지 않았다.
통신 쪽에서, 펄스를 겹쳐도 비트 오류율이 나빠지지 않았다. 연구진은 같은 디스플레이로 펄스 없이 통신만 했던 앞선 결과와 비교해 이렇게 확인했다. 아이 다이어그램과 히스토그램으로 보면 데이터율을 막는 것이 신호대잡음비가 아니었다.
그러면 무엇이 막았나. 논문이 꼽는 한계는 셋이다.
- FPGA 위에서 디지털 제어신호가 지나는 배선의 지연
- 받는 고속카메라의 프레임률
- 구동칩의 기생 커패시턴스. 펄스 모드에서 교류 전류가 기생 커패시턴스를 충전하느라, 한 번에 켤 수 있는 화소 수가 제한됐다
세 번째가 실험 설계에도 흔적을 남겼다. 전체 128×128 배열이 아니라 16×128 구역만 통신에 썼는데, 펄스 모드의 광출력이 활성 화소 1천 개 근처에서 최대였기 때문이다. 16×128 구역의 화소 2,048개가 절반씩 켜지므로 한 순간 켜진 화소가 약 1천 개가 된다. 그보다 많이 켜면 구동칩이 기생 커패시턴스를 충전하느라 출력이 떨어진다.
거리측정의 한계도 광학이 아니었다. 정확도를 막은 것은 광자 수가 적어서 생기는 산탄잡음이었고, 펄스 폭이나 시간 분해능이 아니었다. 논문은 이것을 더 많은 LED 화소를 펄스로 켜면 개선된다고 적는다. 그런데 더 많이 켜는 것을 막는 것이 바로 앞의 기생 커패시턴스다.
두 기능의 한계가 같은 자리로 모인다. 광학도 검출기도 아니라 디스플레이 백플레인과 구동칩의 전자 설계다. 연구진이 결론에서 「두 기능의 성능 한계는 모두 신호 배선이나 전원 분배망의 기생 커패시턴스 같은 소자 공학 과제가 지배한다」고 적은 이유다.
두 기능이 완전히 분리되는 조건도 밝혔다. 통신 신호를 맨체스터 부호로 실으면 완전한 직교성을 얻지만 데이터율이 절반이 된다. 그렇게 하지 않으면 데이터에 0이 길게 이어질 때 간섭이 생길 수 있고, 적은 부가 비용의 부호화로 해결할 수 있다고 적는다.
7. 어느 쪽도 최고 기록은 아니다
여기서 짚을 것이 있다. 논문이 직접 정리한 선행 연구 비교표를 보면, 이번 결과는 각 기능의 최고 기록이 아니다.
| 연구 | 광원 | 디스플레이 | 데이터율 | 거리 정확도 | 거리 | 획득 시간 |
|---|---|---|---|---|---|---|
| 같은 그룹 이전 연구 | Micro-LED | ✓ | 5Gb/s | 거리측정 없음 | ||
| 레이저 광통신 | 레이저 다이오드 | 35.6Gb/s | 거리측정 없음 | |||
| LED 통신+3D(2022) | 일반 LED | 400kb/s | 2cm | 0.25m | 0.2초 | |
| 같은 그룹 예비 결과 | Micro-LED | ✓ | 80Mb/s | 1cm 미만 | 0.15m | |
| 이번 연구 | Micro-LED | ✓ | 0.68Gb/s | 4.4cm | 0.8m | 300초 |
데이터율은 같은 디스플레이로 통신만 했을 때보다 낮고, 거리 정확도는 예비 결과보다 나쁘고, 획득 시간은 표에서 가장 길다. 논문도 이것을 숨기지 않는다. 그 대신 이번 연구가 다룬 것을 「이전에 탐색되지 않은 동작 영역」이라고 부른다. Micro-LED 디스플레이 한 장에서 기가비트급 통신과 3D 거리측정을 동시에 한 것이 처음이라는 뜻이다.
8. 초록과 본문 사이
이 논문을 산업 쪽에서 읽을 때 반드시 구분해야 할 것이 다섯 있다. 초록만 읽으면 놓치는 것들이다.
첫째, 동영상은 띄우지 않았다. 초록은 이 디스플레이가 「평범한 비디오 디스플레이로 동작하면서」 거리를 잰다고 쓴다. 그런데 실험에서 화면에 띄운 것은 통신용 이진 데이터 패턴이다. 결론에서 연구진은 초당 33만 3천 프레임의 이진 패턴 갱신을 펄스폭 변조로 쓰면 초당 100프레임 영상을 11비트 계조로 표시할 수 있다고 계산하고, 그것을 향후 연구로 남겼다.
둘째, 깊이 영상 한 장에 약 5분이 걸렸다. 10밀리초 노출로 1만 프레임을 쌓았기 때문이다. 연구진이 응용으로 드는 것은 디스플레이 사용자의 제스처 인식인데, 그러려면 획득 시간을 수천 배 줄여야 한다. 논문은 칩 위 처리와 펌웨어 최적화로 SPAD 카메라의 프레임률을 올리고, LED 출력을 키우고, SPAD 화소를 묶으면 줄일 수 있다고 적는다.
셋째, 거리를 잰 SPAD 카메라는 디스플레이 옆에 따로 놓였다. 사진을 보면 Micro-LED 배열과 SPAD 배열이 두 개의 기판으로 나란히 서 있다. 화면 자체가 센서가 된 것이 아니라, 화면이 조명을 맡고 센서는 별도로 있다.
넷째, 어두운 방에서 쟀다. 산탄잡음을 줄이려는 설정이다. 실제 사용 환경의 주변광 아래서는 측정되지 않았고, 논문은 분광 필터와 시간 게이팅으로 완화할 수 있다고만 적는다.
다섯째, 초당 0.68기가비트는 합산값이다. 16×128 구역의 화소 2,048개가 각각 내는 속도를 곱한 것이다. 받는 고속카메라는 최고 프레임률을 쓰려고 해상도를 8×640으로 줄여 한 번에 화소 두 줄만 봤다. 화소마다 비트 오류율이 임계값 아래라는 것은 확인했지만, 한 수신기가 0.68기가비트를 동시에 받아 낸 것은 아니다.
9. 화면 안으로 들어오려면
그럼에도 이 연구가 가리키는 방향은 분명하다.
센서를 백플레인 안으로 넣는 연구가 이미 있다. 논문은 2020년 같은 저널에 실린 선행 연구를 인용하며, SPAD를 Micro-LED 배열의 CMOS 백플레인 일부로 만들 수 있다는 것이 보여졌다고 적는다. 그렇게 되면 셋째 한계, 센서가 따로 있다는 문제가 사라진다. 다만 누화와 광학 통합이라는 상당한 공학 과제가 남는다고 덧붙인다. SPAD 배열도 화소 수와 프레임률이 이번에 쓴 것보다 높은 제품이 계속 나오고 있다.
그리고 한계가 모인 자리가 디스플레이 산업이 가장 잘 아는 자리다. 6절에서 본 대로 두 기능의 성능을 막은 것은 광학이 아니라 구동칩의 배선 지연과 기생 커패시턴스, 전원 분배망이었다. 디스플레이 백플레인을 설계하는 쪽에서는 매일 다루는 문제다. 화소 수를 늘리고 구동 속도를 올리는 과정에서 부딪히는 바로 그 문제가, 여기서는 통신 속도와 거리 정확도의 상한이 된다.
128×128과 80센티미터와 5분은 모두 출발점의 숫자다. 얼굴인식에 필요한 밀리미터급 정확도와 실시간 획득까지는 거리가 멀다. 이 논문이 보여 준 것은 제품이 아니라, 같은 화소 빛을 여러 기능이 나눠 써도 서로를 깎지 않는다는 것, 그리고 그 상한을 정하는 것이 백플레인 설계라는 것이다. 앞의 것은 가능성을, 뒤의 것은 누가 그 가능성을 풀 수 있는지를 말해 준다.